H 型钢梁柱、屋面梁、吊车梁及行车梁
01 / 产品介绍
这款设备如何工作。
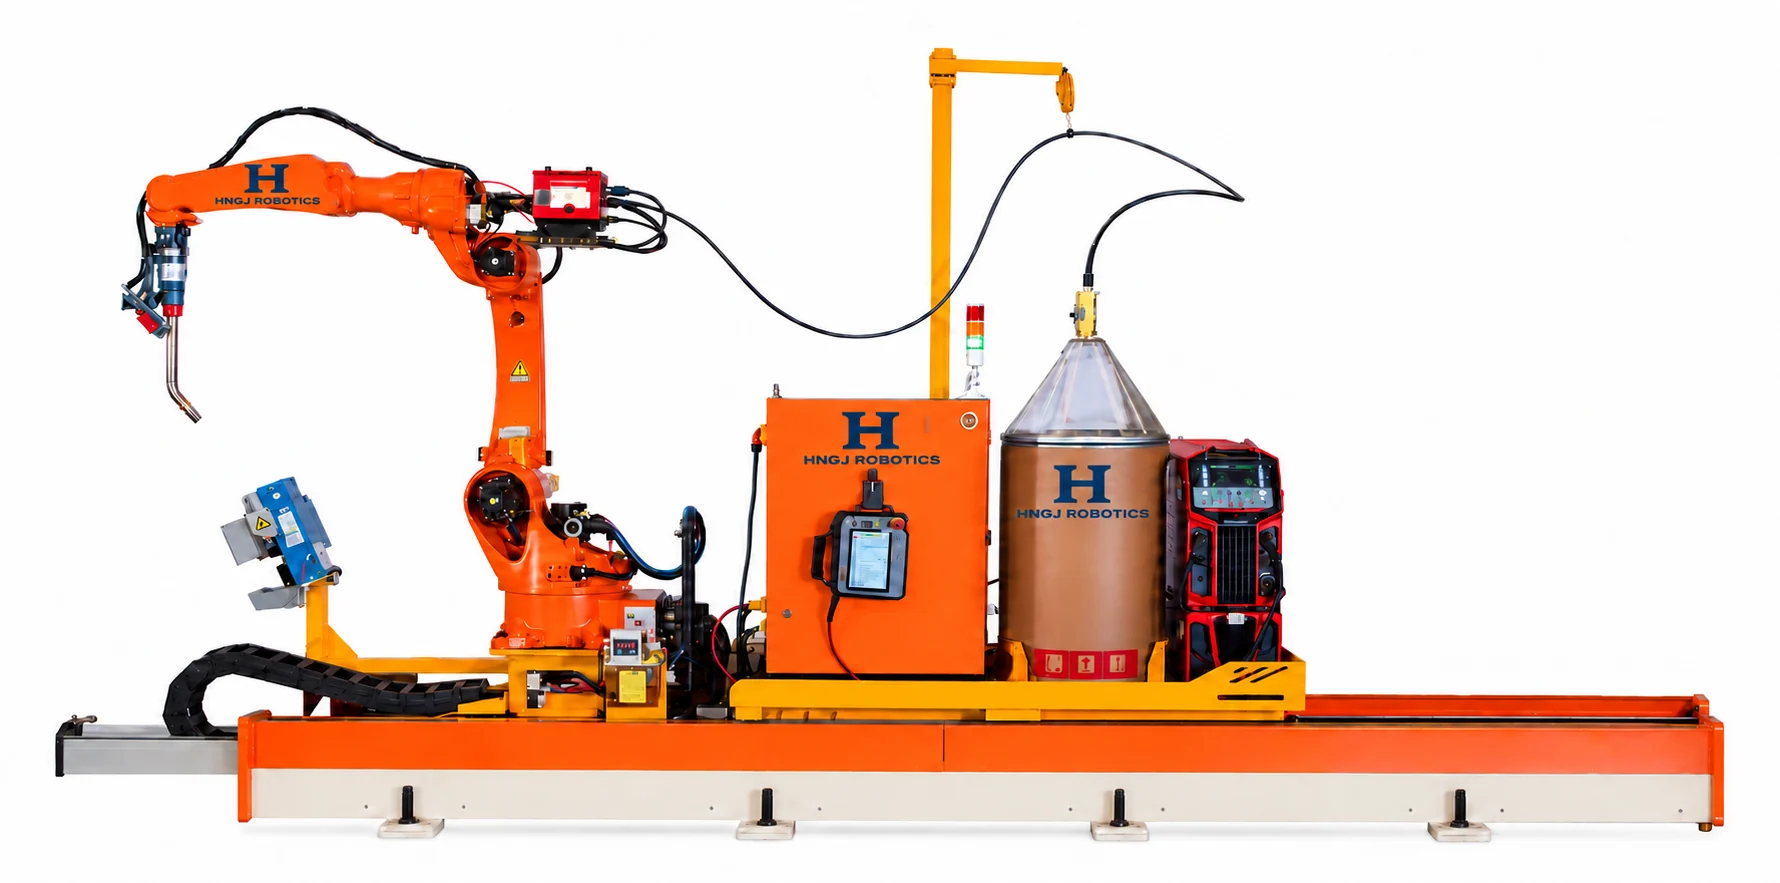
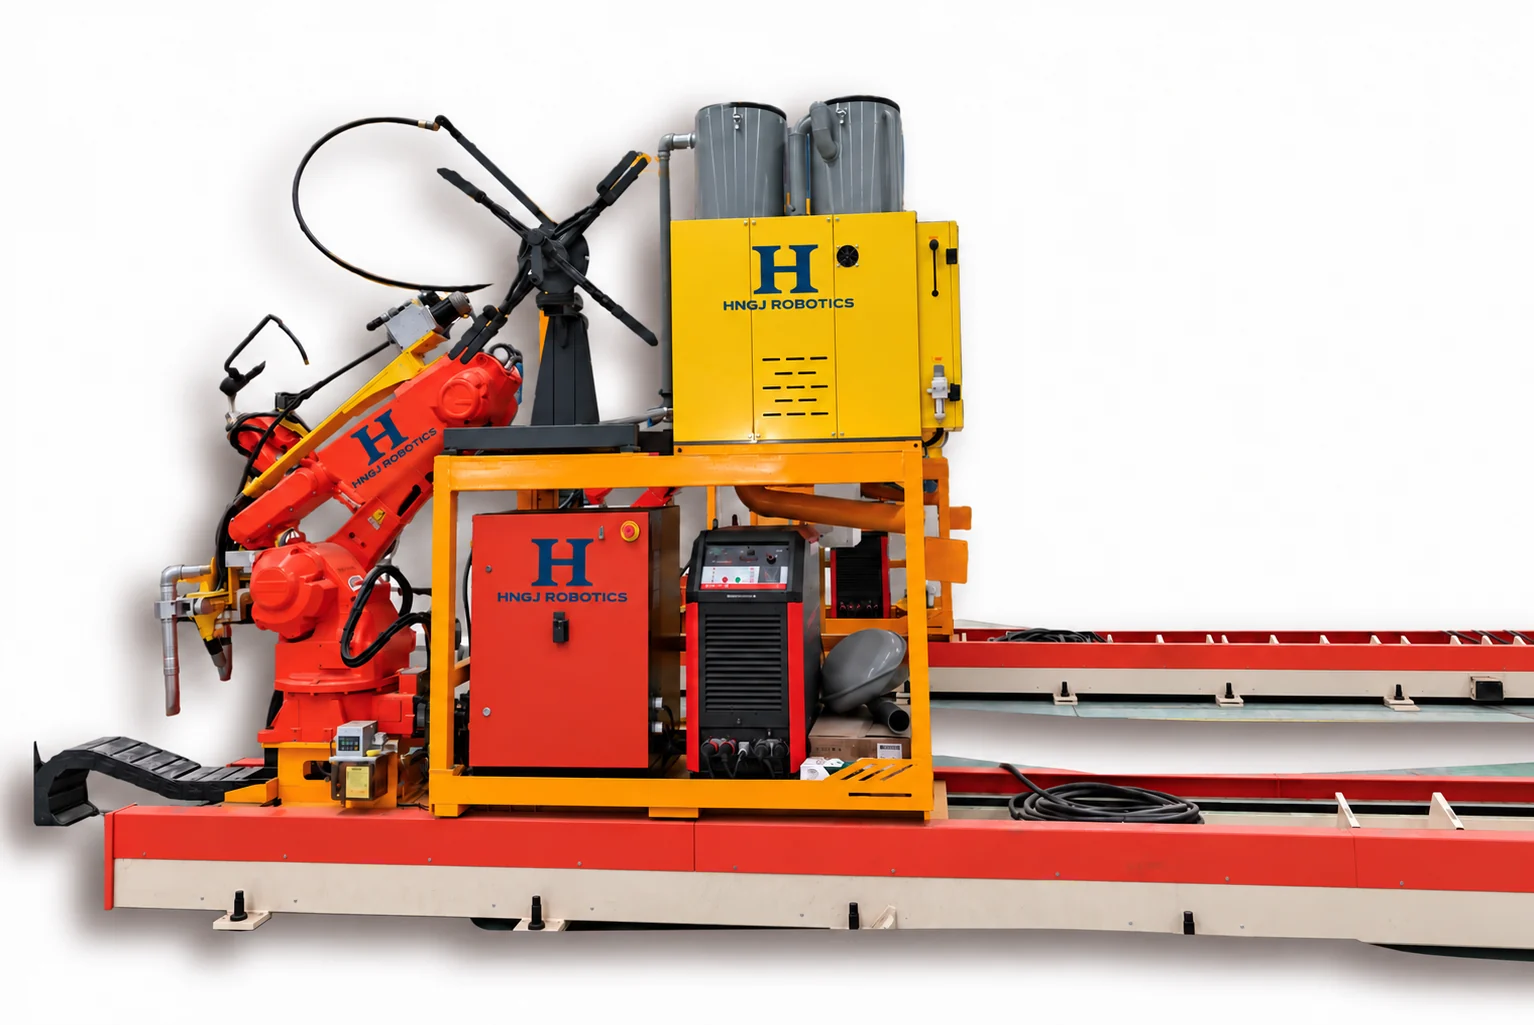
六轴焊接机器人配合地面行走轴,沿构件长度方向扩展焊接范围。适用于较长、相对开放,并能从规划地轨位置接近焊缝的钢结构构件。
可导入 STEP、IFC 模型,也可对点焊定位后的构件进行三维扫描重建。系统提取焊缝、匹配工艺并进行路径碰撞检查,随后精扫定位并焊接;工件准备及扫描结果确认仍需操作人员完成。
看看是否适合您的构件。
焊缝可达的曲梁
十字型柱
处于可达装配阶段的箱型柱
钢结构楼梯
檩托板、支架与牛腿
选型前需要确认
核对地轨侧作业空间、工件宽度、筋板间距、焊枪净空和焊接位置;地轨加长不代表一次装夹即可覆盖所有表面。
03 / 工艺与配置
围绕实际任务配置。
- 支持 STEP / IFC 模型导入或三维扫描重建。
- 自动提取焊缝、规划路径并检查碰撞。
- 激光定位及焊缝精扫。
- 满足应用条件时支持厚板多层多道焊接。
技术概览
关键参数
| 工作站轴数 | 6 机械臂轴 + 1 行走轴 |
|---|---|
| 参考地轨长度 | 12 m |
| 工件宽度 | ≤1.4 m |
| 机械臂臂展 | 2014 mm |
| 机械臂重复定位精度 | ±0.08 mm |
配置资料来源:HNGJ Global. 参数对应参考配置,最终范围以技术协议为准;机械臂参数已单独注明。
应用与工艺条件
核对焊接适用条件。
适用于七轴、八轴 GMAW 工作站的共用工艺说明。
| 工件材质 | 碳钢、低合金钢;不锈钢需专项验证。 |
|---|---|
| 焊接方法 | 熔化极气体保护焊(GMAW) |
| 参考板厚 | 5–30 mm |
| 焊接位置 | 平焊(PA)、角焊(PB)、垂直向下焊(PG) |
| 保护气体选项 | 80% Ar + 20% CO₂;100% CO₂;95% Ar + 5% O₂ |
| 实芯焊丝直径 | Ø1.0 / Ø1.2 / Ø1.6 mm |
| 药芯焊丝直径 | Ø1.2 mm |
气体、焊丝需按材质及经验证的焊接工艺选用。不锈钢需验证表面反射、扫描识别及电弧跟踪适用性。
补充设备配置
| 机器人 | QJR6-2000,六轴正装;臂展半径 2,000 mm |
|---|---|
| 控制与视觉 | 焊接控制系统软件 V1.0;风冷机器人视觉 |
| 焊枪总成 | 500MR 水冷焊枪及清枪配套 |
| 焊接电源 | Dex2 500MPR 水冷脉冲电源,含水箱及送丝机 |
| 地轨 | 总长 12,000 mm;滑台有效行程 10,630 mm |
| 操作电控柜 | 含工控机、显示器、鼠标及键盘 |
此处为补充清单中的参考配置,地轨长度及机械臂臂展可能与上方目录配置不同;最终设备清单及作业范围以技术协议确认。
需求越清楚,方案越有依据。
请提供材质牌号与厚度、最大工件尺寸及重量、接头或切割细节、批量、目标产能和安装国家,并说明现有工艺及希望解决的瓶颈。
04 / 售后支持
从设备交付,到日常运行。
围绕设备、操作人员及安装地点制定服务计划,以下内容可纳入约定的项目服务范围。
安装与调试
约定机器人安装、所配外部轴、胎架、电力、供气及除尘检查;调试时核对坐标基准,并按约定工艺验证样件焊缝。
操作培训
培训可包括任务准备、设备支持的编程或扫描方式、工艺选择、焊缝检查及日常恢复操作。
维护与保养
机器人与地轨维护可覆盖基准位置、润滑、清枪、送丝和相机标定;操作支持应包含模型导入、扫描核对及中断任务恢复。
故障处理与备件
报修时提供设备型号、故障代码、运行条件及相关照片,便于排查问题。故障诊断、替换备件及现场服务结合设备配置和项目所在地安排。
质保与服务安排
质保期限、易损件范围、软件支持及响应安排以项目协议确认。海外现场服务、差旅及备件运输按项目所在地另行约定。
相关设备
下一步,从了解您的需求开始。
告诉我们您正在加工什么,一起确定合适的装备配置。