重起弧
起弧点有杂质时辅助提升起弧成功率,适用于多层多道焊。
面向相对开放的钢结构构件,核对材质、工艺功能、焊枪可达性与可扫描接头。
| 工件材质 | 碳钢、低合金钢;不锈钢需专项验证。 |
|---|---|
| 焊接方法 | 熔化极气体保护焊(GMAW) |
| 参考板厚 | 5–30 mm |
| 焊接位置 | 平焊(PA)、角焊(PB)、垂直向下焊(PG) |
| 保护气体选项 | 80% Ar + 20% CO₂;100% CO₂;95% Ar + 5% O₂ |
| 实芯焊丝直径 | Ø1.0 / Ø1.2 / Ø1.6 mm |
| 药芯焊丝直径 | Ø1.2 mm |
典型构件包括 H 型钢柱、屋面梁、吊车梁及行车梁、牛腿、檩托、桥梁内隔板、船舶小组立与变压器油箱,需逐项确认接头可达性。
可焊焊缝包括平直角焊缝、平面折线角焊缝、立角焊缝、包脚连续焊、搭接焊缝、平面圆弧曲线焊缝及多层多道焊缝,参考工况要求腹板为平板。
镀锌件因反射问题不在支持范围内;铝合金不支持电弧跟踪。反光不锈钢不在参考支持范围内;非镜面不锈钢需按实际表面状态验证扫描、电弧跟踪及焊接适用性后再选型。
功能适用范围结合所选软件包及经验证的焊接工艺确定。
起弧点有杂质时辅助提升起弧成功率,适用于多层多道焊。
支持正弦摆、三角摆、L 形摆、斜正弦摆、钟摆及圆弧摆等模式。
用于需要减小焊接变形的构件,目前仅支持直焊缝。
停机断弧后,可手动移动到停止点继续作业。
断弧后回退起弧,填补弧坑。
通过激光定位识别拐角,自动调整焊枪姿态。
支持多焊缝连续焊接,减少起停接头。
自动规划扇形区域的焊枪姿态,配合碰撞检测完成焊缝衔接。
焊接过程中进行横向、纵向纠偏,并支持多种摆动模式。
自动生成焊接路径,支持底层电弧跟踪。
利用焊丝进行寻位,辅助补偿焊接前的定位偏差。
通过自动碰撞检测,判断相机扫描寻位及焊枪进入所需空间。
以上仅为经验参考值,基于加长 100 mm 鹅颈、135° 水冷焊枪;立焊参考工况为焊枪与腹板保持 0°。周边筋板及翼板高度会影响间距要求,需结合实际焊枪、胎架及工件确认。
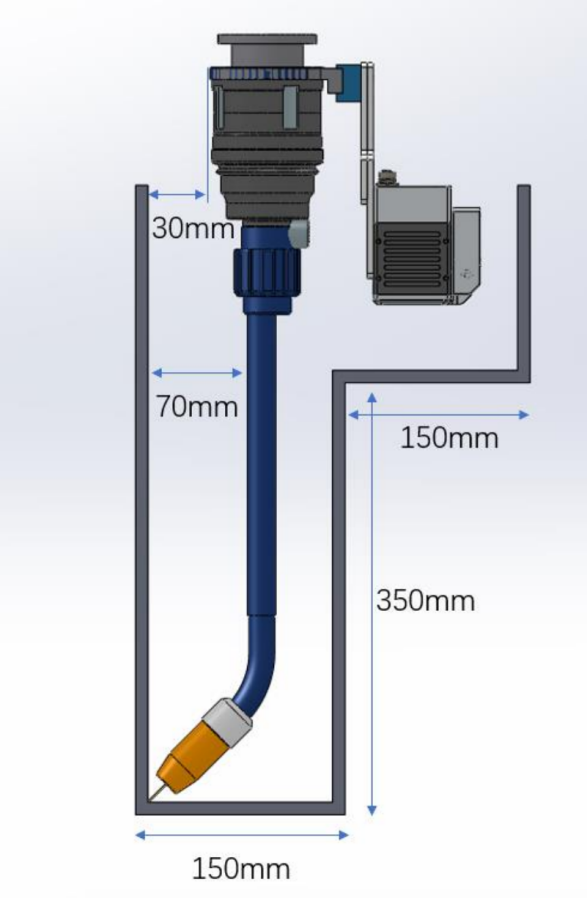
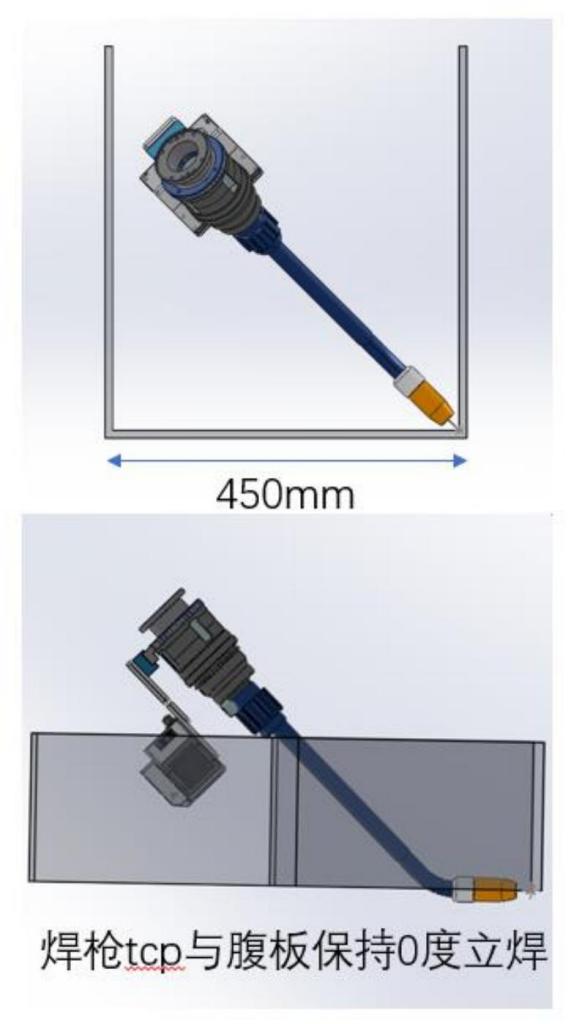
以下最小尺寸对应图示参考接头,展开可查看扫描方式及适用限制。
静态扫描三重交点
各平面宽度 ≥30 mm
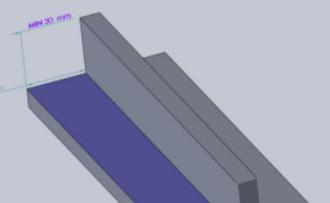
静态扫描相交边缘端点
各平面宽度 ≥30 mm
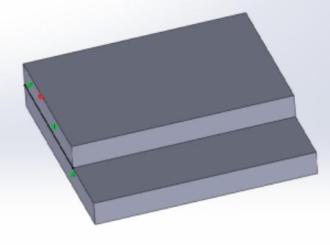
静态扫描端点
平板厚度 ≥8 mm;基板宽度 ≥30 mm
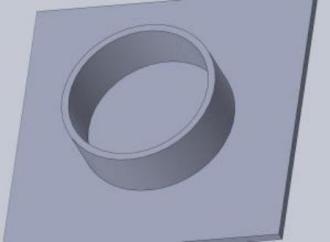
机器人引导相机扫描全圆周
半径 ≥100 mm;圆柱壁高度 ≥18 mm;基板宽度 ≥15 mm。支持多层多道焊,不支持间断焊。
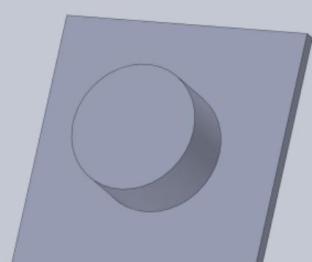
机器人引导相机扫描全圆周
半径 ≥100 mm;圆柱壁高度 ≥18 mm;基板宽度 ≥15 mm。支持多层多道焊,不支持间断焊。
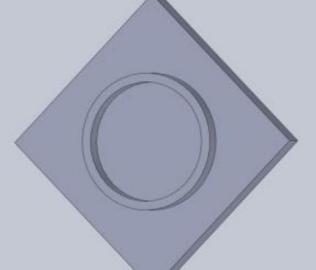
机器人引导相机扫描全圆周
半径 ≥100 mm;圆柱壁高度 ≥12 mm、厚度 ≥15 mm;基板宽度 ≥12 mm
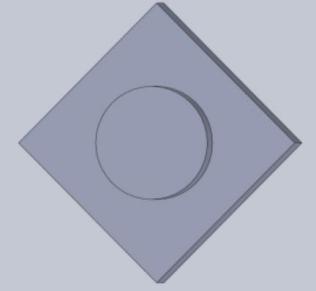
机器人引导相机扫描全圆周
半径 ≥100 mm;实心圆柱高度 ≥12 mm;基板宽度 ≥15 mm
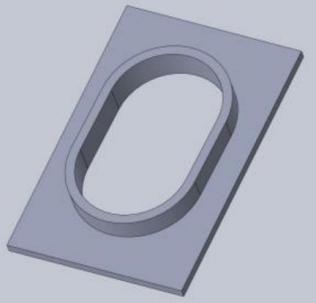
机器人引导相机扫描全闭合路径
半径 ≥100 mm;圆柱壁高度 ≥18 mm;基板宽度 ≥15 mm。支持多层多道焊,不支持间断焊。
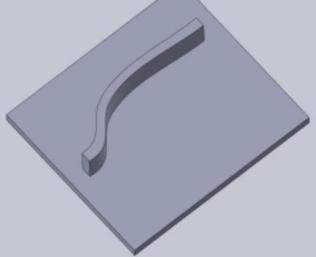
机器人引导相机扫描完整自由曲线路径
圆弧半径 ≥50 mm;曲线板高度 ≥18 mm;基板宽度 ≥15 mm。支持多层多道焊,不支持间断焊。
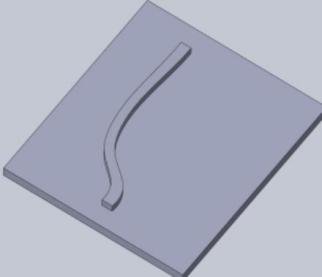
机器人引导相机扫描完整自由曲线路径
圆弧半径 ≥50 mm;曲线板高度 ≥12 mm;基板宽度 ≥15 mm;自由曲线立板厚度 ≥15 mm
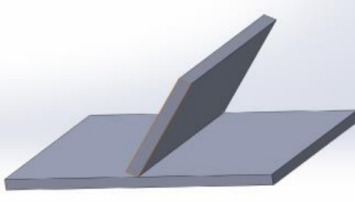
静态扫描端点
两平面夹角 45°–135°;各平面宽度 ≥30 mm
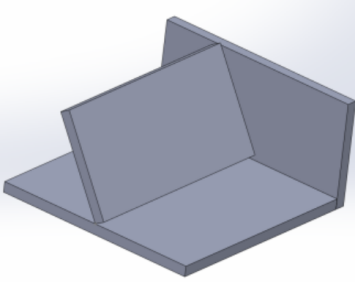
静态扫描端点
两平面夹角 45°–135°;各平面宽度 ≥30 mm